
www.engineering-japan.com
19
'26
Written on Modified on
移動式産業ロボット工学のための電気真空の生成
Schmalzは、圧縮空気の依存性を排除し、自動化されたイントラロジスティクスワークフロー全体でバッテリーの耐久性を向上させるために、gsp電動真空ポンプを開発しました。
www.schmalz.com
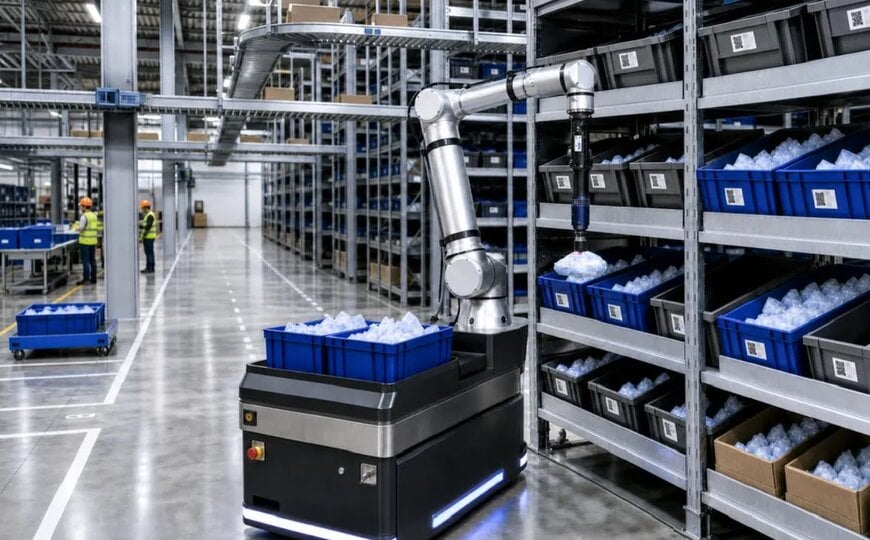
動的なマテリアルハンドリングにおいて、無人搬送車(AGV)や自律走行搬送ロボット(AMR)は、従来の空圧エジェクタや重量のある機械式ポンプを使用する際、深刻なエネルギー制限に直面します。J. Schmalz GmbH(シュマルツ)の24V電動真空ポンプ「GSP」は、圧縮空気インフラを必要とせず、分散型かつ大流量の真空ハンドリングを実現することで、自動車製造、梱包・包装、ガラス搬送作業におけるこの効率のボトルネックを解消します。
イントラロジスティクス自動化に向けた分散型真空発生
モバイルロボットプラットフォーム上で荷物のピッキング、キッティング、機械へのワーク投入を自動化するには、車載バッテリーを浪費することなく、素早く繊細な把持を行う必要があります。これまで製造現場では、高いダイナミクスとコンパクトなツール搭載性を得るために空圧エジェクタに依存してきました。しかし空圧システムは、電力から圧縮空気への変換、そしてベンチュリノズルを介した圧縮空気による真空生成という多段階のエネルギー変換を必要とします。この変換プロセスは著しい熱力学的損失を生じさせ、中央コンプレッサーからの配管敷設を必要とし、AGVに車載コンプレッサーを搭載した場合にはバッテリーを激しく消費します。
一方、ロータリーベーン式やクロー式といった従来の電動真空ポンプは圧縮空気を不要とするものの、本体の大きさや機械的慣性の大きさから、頻繁な発進・停止(スタート・ストップ)サイクルには適していませんでした。シュマルツの「ECBPi」や「GCPi」シリーズをはじめとする従来の小型電動ソリューションは、軽量な分散型オルタナティブを提供したものの、機械的な制約により最大吸込流量は毎分50リットルに制限されていました。この流量制限により、通気性のある段ボール梱包や、リーク(エア漏れ)が発生する高速イントラロジスティクスサイクルでの適用は限られていました。
適応型速度制御とエネルギー削減
電動真空ポンプ「GSP」は、24V DCの直接駆動アーキテクチャを採用し、毎分50〜150リットルの可変吸込流量を実現します。要求負荷に関わらず常に一定のベースライン電力を消費する定速真空発生器とは異なり、内蔵のクローズドループコントローラーがリアルタイムの真空圧力に基づいてモーター速度を変調・制御します。
ガラス板や滑らかな金属板のような非通気性のワークピースを搬送する場合、目標とする保持圧力に達すると、制御システムはモーター速度をゼロまで低下させ、動作消費電力をほぼゼロまで抑えます。通気性のある素材を扱う際や、周囲からのリークが検知された場合にのみ、電力を再上昇させます。このクローズドループ制御により、本ユニットは従来の電動真空発生器と比較して総エネルギー消費量を最大90%削減し、バッテリー駆動のモバイルロボットの稼働シフト時間を延長します。
システム統合と短サイクルタイム
動的なワークハンドリングは、真空ポンプとコンパクトバルブ「LQE」との緊密な連携によって実現されます。プラグアンドプレイのアセンブリとして動作し、両コンポーネントは手動でのソフトウェア試運転を必要とせず、動作パラメータを自律的に相互交換します。
ピッキングシーケンス間の移動や位置決めの待機時間中に、ポンプはあらかじめ真空リザーバー(負圧タンク)をチャージしておきます。対象物に接触すると、蓄えられた負圧がLQEバルブを介して瞬間的な吸引パルスを放出し、ワークピースの真空引きを加速させます。ワークの離脱・配置時には、圧縮空気による吹き飛ばし(ブローオフ)ジェットを使用する代わりに大気開放へと切り替えるため、高スループットなフルフィルメントセンターにおける高いサイクル頻度を維持しながら、離脱フェーズのエネルギー消費を最大99%削減します。
コネクティビティ、診断、および安全性
現代の産業用オートメーションエコシステムに対応するため、GSPは接続環境を自動的に識別します。IO-Linkマスターに接続されると、デジタル通信を自動起動し、リアルタイムの真空度、システム稼働状況(ヘルスメトリクス)、予防診断データを工場のPLC(プログラマブルロジックコントローラ)へストリーミングします。また、個別スイッチング用途として標準のデジタル入出力(DIO)ラインも利用可能です。
現場での診断やセットアップパラメータは、本体内蔵のカラー画面、またはNFC(近距離無線通信)スマートフォンインターフェースを介してワイヤレスでアクセスできます。内蔵制御ソフトウェアは、吸着時の圧力曲線グラジエント(圧力上昇勾配)を測定することでワークピース表面の通気性を判別し(通気性のある段ボール、エンジニアリングプラスチック、金属板などを識別)、それに応じて最適な動作流量パラメータを設定します。万が一の主電源喪失や給電遮断時には、オプションの無停電電源装置(UPS)回路が非通気性ワークの保持負圧を最大20時間維持します。
追加コンテキスト
このセクションでは、当初の製品発表には含まれていなかった技術仕様および競合ベンチマークの詳細を記載しています。
モバイルマニピュレータ上の産業用真空グリッピングシステムは、無人搬送車に関するISO 3691-4や産業用ロボットに関するISO 10218といった国際オートメーション規格によって定められた、厳しい積載重量対電力制約のもとで動作します。バッテリー駆動のエンドオブアームツーリング(EOAT)において一般的な電動ベンチマークとしては、Piabの「piCOBOT」電動シリーズやOnRobotの「VGC10/VG10」真空グリッパーといったコンパクトな分散型ユニットが挙げられます。
小型分散型のエンドエフェクターツールは、重量を最小限に抑えるため通常毎分10〜40リットルの吸込流量となっていますが、補助ポンプを追加しない限り、再生クラフト段ボールのような高通気性の梱包材に対して安全な保持力を維持することに苦慮します。従来の中央集中型マルチエジェクタ空圧システムは、梱包材の通気性を補うために毎分100リットルを超える風量を供給していましたが、中央コンプレッサーでの圧縮空気生成、配管摩擦、ベンチュリ損失などを考慮すると、空圧システム全体の総合効率は10〜15%未満に低下することが多々ありました。
ISO 50001などのエネルギーマネジメント規格に牽引され、欧州の製造業全体における標準化の取り組みは、定置型機械セル外での圧縮空気消費の廃止をますます推し進めています。直流(DC)バスアーキテクチャ上で直接動作するネイティブ24V DC分散型真空システムへの移行は、6〜8 barの空圧インフラを完全に排除し、モバイルプラットフォーム全体で電気的インターフェースを標準化すると同時に、物流環境におけるライフサイクル全体のエネルギーコストを削減します。
編集:Evgeny Churilov, Induportals Media - AIによる翻案
www.schmalz.co.jp
