
dSPACE、NVIDIA GTCにてAI駆動型の自動運転シミュレーション環境を公開
NVIDIA Halos SAFEおよびOmniverse NuRecを統合し、実世界のセンサデータをSIL/HIL検証用の高精細な3D環境へ変換。
www.dspace.com
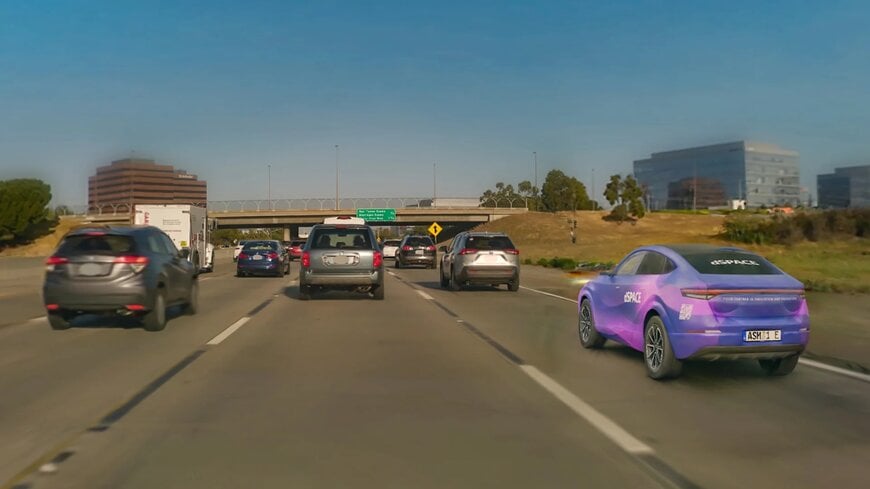
ベルリンで開催されたNVIDIA GTCにおいて、dSPACEは実世界で記録されたセンサデータを先進運転支援システム(ADAS)および自動運転機能の検証に向けた仮想環境へと変換する、AI駆動型シミュレーションワークフローのデモンストレーションを実施した。同社のシミュレーションツールチェーンとNVIDIA Halos SAFE安全評価フレームワークを統合することで、テストカバレッジを劇的に拡大し、自動運転車両の検証プロセスを加速させる手法が示された。
ニューラル再構成による仮想環境の構築
この統合ワークフローの中核となるのが、ニューラル再構成技術であるNVIDIA Omniverse NuRecである。実車から収集されたカメラ映像やLiDARの点群データを取り込み、高精細な3D環境を自動生成する。dSPACEはこれを自社のAutomotive Simulation Models(ASM)ツールスイートと組み合わせることで、生成された3D空間上に確立された車両ダイナミクスや交通シミュレーションモデルをオーバーレイさせる。これにより開発者は、実際の交通状況を再現しつつ、天候、障害物、対向車の動きといった新たなシナリオを柔軟に変更・拡張し、包括的なテストを実施することが可能となる。
SILからHILまでの一貫した検証プロセス
イベント期間中、NVIDIAブースではソフトウェア・イン・ザ・ループ(SIL)環境が、dSPACEブースではハードウェア・イン・ザ・ループ(HIL)システムがそれぞれ展示され、ソフトウェアテストからハードウェアの最終検証に至るプロセス全体での実用性が示された。このワークフローは、Euro NCAP試験の自動実行やADASシステムのバーチャルホモロゲーション(仮想型式指定)をサポートするほか、ロボットタクシーなどのより高度な自動運転分野にも応用できる。dSPACEのAutomated Driving & Software Solutions担当副社長であるTino Schulze氏は、「この統合により、実世界のセンサデータをスケーラブルな仮想検証ワークフローに直接取り込み、テストカバレッジをより効率的に拡大することが可能になる」と強調した。
追加コンテキスト:ニューラル再構成技術とバーチャルホモロゲーション
本セクションでは、元のプレスリリースには含まれていない技術的背景や業界の動向について詳述します。
自動運転の検証において、従来のコンピュータグラフィックス(CG)を用いた手作業による3Dモデリングは多大な時間とコストを要し、現実世界の複雑なテクスチャや光の反射(水たまりの反射や逆光など)をセンサー視点で完全に再現することが困難であった。NVIDIA Omniverse NuRecが活用するニューラル再構成技術(NeRFや3D Gaussian Splattingなど)は、2Dのカメラ画像とLiDARデータから、AIを用いて直接3D空間の幾何学情報と光学特性を合成する。これにより、「現実世界そのままのデジタルツイン」をわずかな時間で生成できる。この技術とdSPACEのSIL/HIL環境の統合は、実車での公道テストを仮想空間に置き換える「バーチャルホモロゲーション(仮想環境での車両認証)」の実現に向けた決定的な一歩となる。欧州などで法整備が進む中、無数のエッジケース(稀にしか発生しない危険事象)を仮想空間で安全かつ再現性高くテストできる枠組みは、次世代の自動運転開発において不可欠なインフラとなっている。
産業ジャーナリスト、Lekshman RamdasがAIの支援を受けて編集。
www.dspace.com
