
www.engineering-japan.com
05
'26
Written on Modified on
ルネサス、産業オートメーションおよびロボティクス向けプロセッサ「RZ/T2N」を発表
4軸モーター制御、産業用イーサネット、Linux処理をシングルチップMPUに統合し、ハードウェアの複雑さを低減するとともに機器の小型化を支援
www.renesas.com
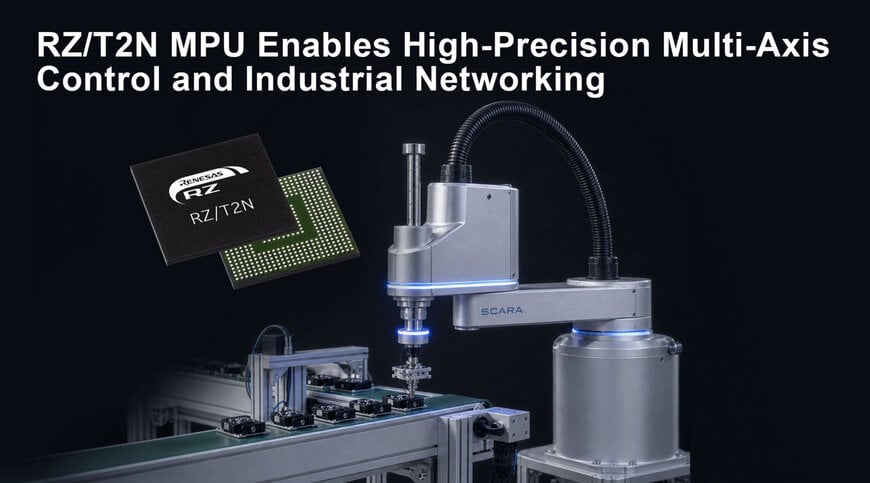
小型産業用ロボットや多軸サーボシステムの設計では、広帯域な統括ネットワーク処理とマイクロ秒単位の確定的(ディターミニスティック)なモーター転流制御との両立が求められます。マルチチップ構成のモーションアーキテクチャにありがちな部品点数の増大、基板スペースの逼迫、プロセッサ間レイテンシを解消するため、ルネサス エレクトロニクスは64ビットマイクロプロセッサ(MPU)「RZ/T2N」を発表しました。本デバイスは、高精度リアルタイムモーター制御、フィールドバス接続性、Linuxアプリケーション処理を単一の集積回路に統合しており、水平多関節ロボット(SCARA)、デルタ型ピック&プレースロボット、プログラマブルロジックコントローラ(PLC)などの産業機械をターゲットにしています。
ヘテロジニアスマルチコアアーキテクチャとメモリ階層
従来の産業用オートメーションコントローラでは、ワークロードを複数の物理チップに分散させていました。アプリケーションプロセッサが高度なヒューマンマシンインターフェース(HMI)や統括タスクを実行し、専用のデジタルシグナルプロセッサ(DSP)やマイクロコントローラが電流・速度ループを処理し、外部ASICが産業用イーサネット通信を管理するという構成です。このような分散配置は、PCBの配線ボトルネックを生み、SPIやPCIeバスを介したIC間通信遅延を招いていました。
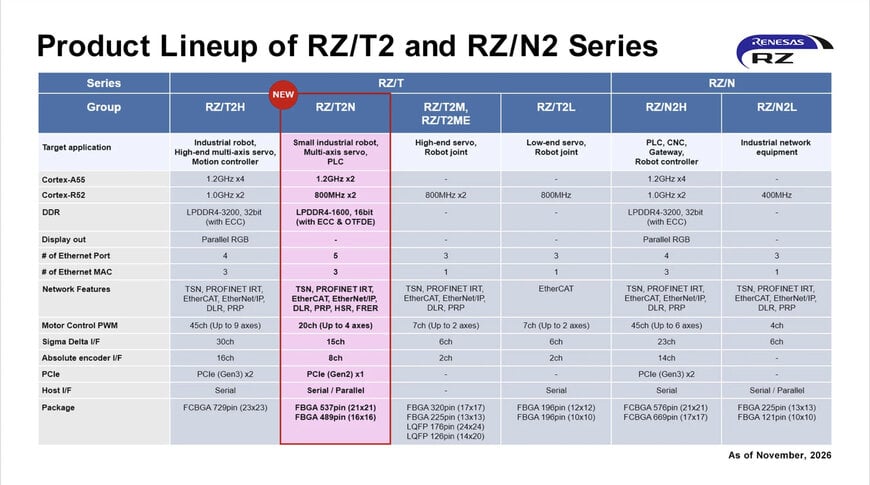
RZ/T2Nは、アプリケーションコアと確定演算コアを1つのダイに組み合わせることで、この複数デバイス構成を刷新します。上位ワークロードは最大1.2 GHzで動作する2基のArm Cortex-A55コア上で稼働し、Linuxの実行、エッジコンピューティング、統括タスクに必要な処理能力を提供します。確定的な制御ループは、最大800 MHzで動作する2基のArm Cortex-R52コアで実行されます。
高速パルス幅変調(PWM)演算時の実行ジッターを防ぐため、各Cortex-R52コアにはエラー訂正コード(ECC)を備えた576 KBの密結合メモリ(TCM)が組み合わされています。コアは共有システムバスを経由せずにTCMへアクセスできるため、ゼロウェイトステートでの確定的な命令およびデータアクセスが可能です。さらに、CPUキャッシュ、内部SRAM、外部メモラインターフェース全体にECC保護を拡張することで、システム全体の信頼性を強化しています。外部メモリサブシステムは、ランタイムバイナリを保護するオンザフライ暗号化/復号機能を備えた16ビットLPDDR4-1600 SDRAMをサポートします。
4軸モーションペリフェラルとマルチプロトコルエンコーダインターフェース
SCARAやデルタロボットにおける協調多軸動作には、複数の機械関節にまたがる速度ループと位置ループの緊密な同期が不可欠です。RZ/T2Nは、最大4軸の独立したモーターをMPUから直接駆動可能なペリフェラルハードウェアを内蔵しています。
各軸には2系統の専用エンコーダインターフェースチャネルが用意されており、モーター側の速度と負荷側のアブソリュート位置など、デュアルフィードバックループの監視が可能です。インターフェースサブシステムは、従来規格および次世代のアブソリュートエンコーダ通信規格をサポートしています。
- 多摩川精機 Tフォーマット、HIPERFACE DSL、Aフォーマット
- EnDat 2.2、EnDat 3
- BiSS C、BiSS Line
これらのプロトコルをハードウェアレベルでデコードすることにより、CPUからのシリアルパース処理をオフロードし、ダイナミックなロボット動作中も位相マージンを維持します。
産業用イーサネットの統合とハードウェア冗長性
分散型の工場環境向けに、本MPUはマスターネットワークコントローラまたは下位フィールドデバイスのいずれとしても動作可能な統合イーサネットサブシステムを備えています。通信ブロックには、3系統のギガビットイーサネットMAC(GMAC)、統合イーサネットスイッチ、専用のEtherCATサブデバイスコントローラ(ESC)が含まれます。
このオンチップアーキテクチャにより、外部PHYコントローラや通信コプロセッサを追加することなく、以下のフィールドバスおよびリアルタイムネットワークプロトコルをサポートします。
産業用イーサネットの統合とハードウェア冗長性
分散型の工場環境向けに、本MPUはマスターネットワークコントローラまたは下位フィールドデバイスのいずれとしても動作可能な統合イーサネットサブシステムを備えています。通信ブロックには、3系統のギガビットイーサネットMAC(GMAC)、統合イーサネットスイッチ、専用のEtherCATサブデバイスコントローラ(ESC)が含まれます。
このオンチップアーキテクチャにより、外部PHYコントローラや通信コプロセッサを追加することなく、以下のフィールドバスおよびリアルタイムネットワークプロトコルをサポートします。
- EtherCAT
- PROFINET RTおよびIRT
- EtherNet/IP
- Time-Sensitive Networking(TSN)メカニズム
ミッションクリティカルな製造ネットワークにおいて稼働率を確保するため、サブシステムにはハードウェアアクセラレーションによる冗長性プロトコル(HSR[高可用性シームレス冗長]、PRP[並列冗長プロトコル]、IEEE 802.1CBに準拠したFRER[信頼性のためのフレーム複製および排除])が組み込まれています。セキュリティ面では、Arm TrustZone、セキュアブート認証、暗号化ファームウェアアップデートパイプライン、専用の暗号ハードウェアエンジンを採用しています。
ルネサスのEPエッジAI&アプリプロセッサ事業部バイスプレジデントであるHari Pendurty氏は、産業機器の設計者はPCBフットプリントやBOM(部品表)コストと、機能性や処理性能とのバランスを取らなければならないと指摘しています。Pendurty氏は、モーション制御、フィールドバススイッチング、アプリケーション実行を1つのチップに集約することで、これらのトレードオフを解消しつつ、拡張性の高いオートメーションプラットフォームに向けた設計の柔軟性を提供できると説明しています。
ソフトウェアエコシステムと展示会でのデモ
ソフトウェア開発には、統合された「Renesas Flexible Software Package(FSP)」および上位のRZ/T2およびRZ/N2シリーズと互換性のある共通Linuxディストリビューションを使用します。認定済みのサンプルアプリケーションには、産業用フィールドバススタック、エンコーダ通信ドライバ、多軸モーター制御リファレンスボードが含まれます。IEC 61508規格に準拠した機能安全ソフトウェアパッケージの提供は、2027年後半に予定されています。
ルネサスは、2026年11月10〜13日にドイツ・ミュンヘンで開催される「electronica 2026」(ホールC5、スタンド479)において、RZ/T2N MPUを用いた多軸ロボティクス同期動作のライブデモを実施する予定です。
追加の背景情報:
このセクションでは、元の製品発表には含まれていない技術仕様と競合ベンチマークの詳細を記載します。
RZ/T2Nは、リアルタイムマイクロコントローラとハイエンド産業用MPUとの間の性能ギャップを埋めることで、ルネサスのモーター制御ラインナップを拡充します。従来のRZ/T2MやRZ/T2Lといった同ファミリ製品は、モーションアルゴリズムやフィールドバススタックの実行を(最大800 MHzで動作する)Cortex-R52リアルタイムコアとオンチップSRAMのみに依存していました。単体のサーボアンプとしては効果的である一方、従来のRZ/T2チップには汎用OSを実行できる64ビットアプリケーションプロセッサが搭載されておらず、自動化機器メーカーはHMIグラフィックス、OPC UAサーバー、あるいはエッジ機械学習診断を実行するために、外付けのアプリケーションMPUを基板上に別途配置せざるを得ませんでした。
産業用モーション市場の最上位層において、RZ/T2Nは、最大9軸のモーターを同時制御するために4基のCortex-A55コアと2基のCortex-R52コアを統合した「RZ/T2H」などのより多軸対応のプロセッサと並ぶ位置付けとなります。より広範な組み込み競合環境において、RZ/T2Nは、テキサス・インスツルメンツ(TI)の「AM64x Sitara」ファミリ(最大1.0 GHzのデュアルCortex-A53とデュアルCortex-R5Fコア、PRU-ICSSサブシステムを統合)やSTマイクロエレクトロニクスの「STM32MP1/MP2」シリーズなどのヘテロジニアス産業用SoCアーキテクチャと直接競合します。
TIのSitara AM64xがプログラマブルリアルタイムユニット(PRU-ICSS)に依存し、ファームウェアエミュレーションによって特殊な産業用イーサネットやエンコーダプロトコルを生成するのに対し、RZ/T2Nはデジタルエンコーダインターフェース(EnDat 3やBiSS Lineなど)やEtherCATサブデバイスコントローラ専用の固定機能ハードウェアブロックを内蔵しています。このハードウェア主導の周辺統合により、リアルタイム処理ユニットのコアサイクルオーバーヘッドを排除し、Cortex-R52の演算帯域幅をモーターのベクトル制御や軌道生成に専念させることが可能となっています。
Natania Lyngdoh(Induportals編集者)による編集。AI支援を使用。
www.renesas.com
ルネサスのEPエッジAI&アプリプロセッサ事業部バイスプレジデントであるHari Pendurty氏は、産業機器の設計者はPCBフットプリントやBOM(部品表)コストと、機能性や処理性能とのバランスを取らなければならないと指摘しています。Pendurty氏は、モーション制御、フィールドバススイッチング、アプリケーション実行を1つのチップに集約することで、これらのトレードオフを解消しつつ、拡張性の高いオートメーションプラットフォームに向けた設計の柔軟性を提供できると説明しています。
ソフトウェアエコシステムと展示会でのデモ
ソフトウェア開発には、統合された「Renesas Flexible Software Package(FSP)」および上位のRZ/T2およびRZ/N2シリーズと互換性のある共通Linuxディストリビューションを使用します。認定済みのサンプルアプリケーションには、産業用フィールドバススタック、エンコーダ通信ドライバ、多軸モーター制御リファレンスボードが含まれます。IEC 61508規格に準拠した機能安全ソフトウェアパッケージの提供は、2027年後半に予定されています。
ルネサスは、2026年11月10〜13日にドイツ・ミュンヘンで開催される「electronica 2026」(ホールC5、スタンド479)において、RZ/T2N MPUを用いた多軸ロボティクス同期動作のライブデモを実施する予定です。
追加の背景情報:
このセクションでは、元の製品発表には含まれていない技術仕様と競合ベンチマークの詳細を記載します。
RZ/T2Nは、リアルタイムマイクロコントローラとハイエンド産業用MPUとの間の性能ギャップを埋めることで、ルネサスのモーター制御ラインナップを拡充します。従来のRZ/T2MやRZ/T2Lといった同ファミリ製品は、モーションアルゴリズムやフィールドバススタックの実行を(最大800 MHzで動作する)Cortex-R52リアルタイムコアとオンチップSRAMのみに依存していました。単体のサーボアンプとしては効果的である一方、従来のRZ/T2チップには汎用OSを実行できる64ビットアプリケーションプロセッサが搭載されておらず、自動化機器メーカーはHMIグラフィックス、OPC UAサーバー、あるいはエッジ機械学習診断を実行するために、外付けのアプリケーションMPUを基板上に別途配置せざるを得ませんでした。
産業用モーション市場の最上位層において、RZ/T2Nは、最大9軸のモーターを同時制御するために4基のCortex-A55コアと2基のCortex-R52コアを統合した「RZ/T2H」などのより多軸対応のプロセッサと並ぶ位置付けとなります。より広範な組み込み競合環境において、RZ/T2Nは、テキサス・インスツルメンツ(TI)の「AM64x Sitara」ファミリ(最大1.0 GHzのデュアルCortex-A53とデュアルCortex-R5Fコア、PRU-ICSSサブシステムを統合)やSTマイクロエレクトロニクスの「STM32MP1/MP2」シリーズなどのヘテロジニアス産業用SoCアーキテクチャと直接競合します。
TIのSitara AM64xがプログラマブルリアルタイムユニット(PRU-ICSS)に依存し、ファームウェアエミュレーションによって特殊な産業用イーサネットやエンコーダプロトコルを生成するのに対し、RZ/T2Nはデジタルエンコーダインターフェース(EnDat 3やBiSS Lineなど)やEtherCATサブデバイスコントローラ専用の固定機能ハードウェアブロックを内蔵しています。このハードウェア主導の周辺統合により、リアルタイム処理ユニットのコアサイクルオーバーヘッドを排除し、Cortex-R52の演算帯域幅をモーターのベクトル制御や軌道生成に専念させることが可能となっています。
Natania Lyngdoh(Induportals編集者)による編集。AI支援を使用。
www.renesas.com
